


APO22MINI Нозири парвози дараҷаи касбӣ

Параметрҳои маҳсулот
| Протсессор | STM32H743 | ||
| Сенсорҳо | |||
| 2 маҷмӯи акселерометрҳо | ICM-42688-P | 2 маҷмӯи барометрҳо | MS5611 |
| 2 маҷмӯи гироскопҳо | ICM-42688-P | Модули суръати ҳаво | MS4525DO (ихтиёрӣ) |
| Компаси электронӣ | Компаси беруниро дастгирӣ мекунад | Модули мониторинги шиддат | Диапазони мониторинги шиддат: 12.6-50V |
| Интерфейсҳо (Миқдори умумӣ> 25 канал) | |||
| Каналҳои назорати PWM | 12 канал | Портҳои силсилавии васеъшуда | 7 порт |
| Интерфейси алоқаи CAN | 1 канал | Каналҳои мониторинги шиддат | 2 канал |
| Интерфейси S.Bus | 1 канал | Пайвасткунак | Васлаки GH1.0 |
| Каналҳои I2C | 2 канал | ||
| Муҳити корӣ ва параметрҳои физикӣ | |||
| Доираи таъмини қувваи барқ | DC14,8-50V | Андозаҳо | 43мм*43мм*11,3мм |
| Истеъмоли қувваи барқ | <10 Вт | Ҳарорати корӣ | -20ºC ~ 85ºC |
| Вазн | 22г | Ҳарорати нигоҳдорӣ | -40ºC ~ 85ºC |
Хусусиятҳои маҳсулот
- Нармафзори истгоҳи заминӣ вазифаҳои асосиро, аз қабили мониторинги маълумотҳои парвоз, намоиши ҳолати панели асбобҳо, ҳушдордиҳии вазъ, назорати дурдасти парвоз ва банақшагирии масир, дар баробари тавсеаи тавоно ва қобилиятҳои рушди дуввум, ки фарогирии интерфейсҳоро фароҳам меорад, пешниҳод мекунад.
- Алгоритми ҳалли муносибатҳои система филтри Калманро қабул мекунад, ки дақиқии баландро дар бар мегирад ва эътимоднокӣ ва бехатарии кори системаро таъмин мекунад.
- Система сенсорҳои инерсиалии дақиқ ва сенсорҳои навигатсионии моҳвораии дугонаро муттаҳид мекунад. Пас аз коркарди пешакӣ ва омезиши маълумоти сенсор, он метавонад дар вақти воқеӣ параметрҳоро ба монанди муносибати парвоз, координатаҳои мавқеъ, маълумоти сарлавҳа ва ҳолати корӣ ба даст орад, ки имкон медиҳад, ки муносибати дақиқ ва масири платформаи UAV-ро идора кунад.
- Система сенсорҳои дугонаи изофӣ бо гузариши бефосилаи мустақилро дар бар мегирад, ки бехатарии парвозро самаранок таъмин мекунад.
- Дастгирии тавлиди худкори якчанд хатсайрҳои амалиётӣ
- Муҳофизати девори электронӣ
- Идоракунандаи дурдаст ва муҳофизат аз ҷудошавии истгоҳи заминӣ
- Муҳофизати талафоти GNSS
- Бозгашти оқилона ба хона
- Парвози пайгирии динамикӣ
- Парвози ташаккули бисёр-ротор: форматҳои пешакӣ муқарраршуда ва тасҳеҳи босуръати ташаккулро дастгирӣ мекунад
- Тақсимоти ройгон ва муттаҳидкунии ҷузъу томҳо барои амалӣ намудани амалиёти бисёрҳадаф ва бисёрҳадаф дар ҳаво.
- бетаъсир аз дахолати пайванд; ҳатто агар алоқаи ҳавоӣ ва заминӣ қатъ шавад, нақшаи миссия бетаъсир мемонад.
- Парвози форматсияро бидуни компютери бортӣ ба даст овардан мумкин аст.
- Калибрченкунии як-калид барои қутбнамо магнитӣ, ки самаранок ва қулай аст.


Саволҳои зиёд такрормешуда
1. Мо кистем?
Мо як корхонаи муттаҳидшуда ва як ширкати савдо ҳастем, ки бо истеҳсоли корхонаи худ ва 65 маркази коркарди CNC. Мизоҷони мо дар саросари ҷаҳон ҳастанд ва мо категорияҳои зиёдеро мувофиқи ниёзҳои онҳо васеъ кардем.
2. Чӣ тавр мо метавонем сифатро кафолат диҳем?
Пеш аз он ки мо аз завод хориҷ шавем, мо шӯъбаи махсуси санҷиши сифат дорем ва албатта хеле муҳим аст, ки мо сифати ҳар як раванди истеҳсолиро дар тамоми раванди истеҳсолот ба таври қатъӣ назорат кунем, то маҳсулоти мо ба 99,5% сатҳи гузариш расад.
3. Шумо аз мо чӣ харида метавонед?
Дронҳои касбӣ, мошинҳои бесарнишин ва дигар дастгоҳҳо бо сифати баланд.
4. Чаро шумо бояд аз мо бихаред, на аз дигар таъминкунандагон?
Мо 19 соли истеҳсолот, R&D ва таҷрибаи фурӯш дорем ва мо як гурӯҳи касбии пас аз фурӯш дорем, ки шуморо дастгирӣ кунад.
5. Мо кадом хидматҳоро пешниҳод карда метавонем?
Шартҳои қабули интиқол: FOB, CIF, EXW, FCA, DDP;
Асъори пардохт: USD, EUR, CNY;
Намуди пардохти қабулшуда: T/T, L/C, D/P, D/A, корти кредитӣ.
-
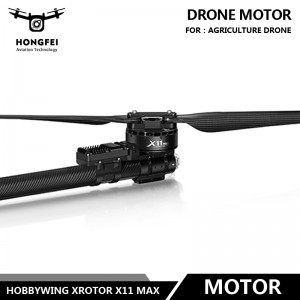
Дронҳои бесарнишин BLDC Motor Hobbywing X11 Max Ua...
-
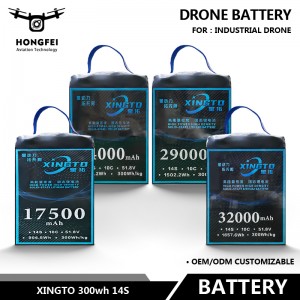
Батареяҳои интеллектуалии Xingto 300wh 14s барои дронҳо
-
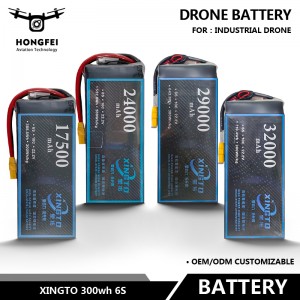
Батареяҳои интеллектуалии Xingto 300wh 6s барои дронҳо
-
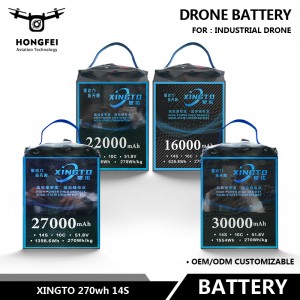
Батареяҳои интеллектуалии Xingto 270wh 14s барои дронҳо
-

4 Муҳаррики поршении чор зарбаи HE 580 37kw 500cc D...
-

Муҳаррики ду зарбаи поршении HE 350 18kw 350cc Dron...