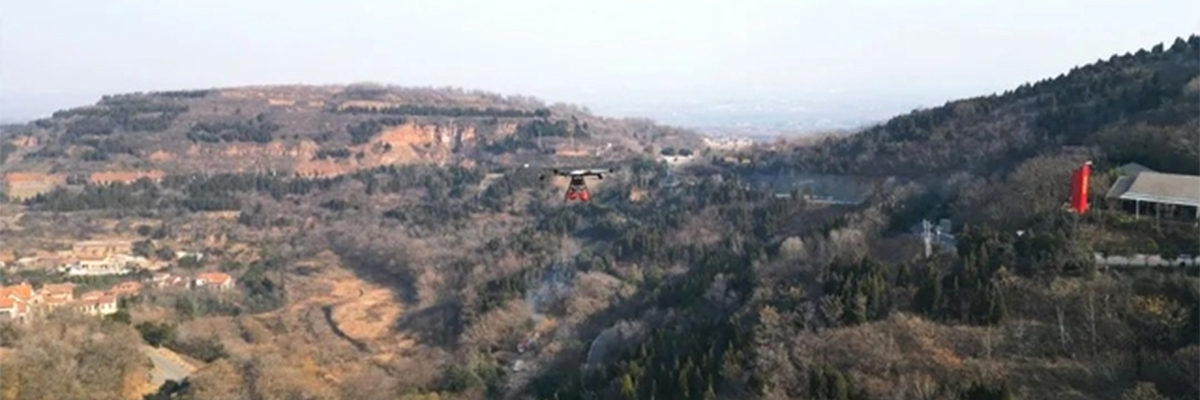
Татбиқи технологияи бесарнишин дар соҳаи сӯхторхомӯшкунии ҷангал босуръат инкишоф ёфта, тадриҷан бартариҳои беназир ва назарраси худро нишон медиҳад, махсусан дар ду ҷанбаи асосии огоҳии изтирорӣ ва зуд хомӯш кардани сӯхтор. Усулҳои анъанавии сӯхторхомӯшкунӣ дар ҷангал аксар вақт бо релефи мураккаб, ҷойгиркунии қувваи корӣ ва дигар мушкилот рӯ ба рӯ мешаванд, ки дар натиҷа сари вақт ошкор, вокуниши зуд ва назорати самараноки сӯхтор ҳангоми рух додани он оварда мерасонад. Системаи огоҳсозии фавқулоддаи ҳавоӣ ва зидди сӯхтор дақиқ ба ин нуқтаҳои дардовар нигаронида шудааст, ки бо истифода аз UAV-ҳо барои амалӣ кардани мониторинги динамикии сӯхторҳои ҷангал, огоҳии дақиқи пешакӣ ва функсияҳои самараноки зидди сӯхтор, то тавонмандӣ ва самаранокии пешгирӣ ва мубориза бо сӯхтор дар ҷангал.
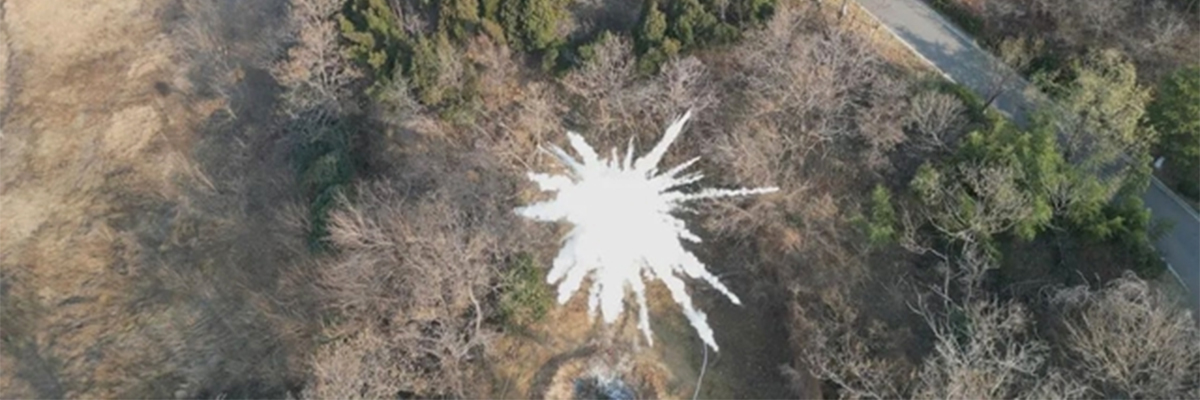
Системаи огоҳии бармаҳал вокуниши фаврӣ ва идоракунии самараноки сӯхторҳои ҷангалро тавассути ҳамгироӣ кардани ҳавопаймоҳо, қуттиҳои HD, бомбаҳои зидди сӯхтор ва платформаи санҷиши идоракунии абр барои дронҳо амалӣ мекунад. Он дақиқ ва саривақтии огоҳии сӯхторро ба таври назаррас беҳтар мекунад ва инчунин имкон медиҳад, ки амалиёти дақиқи зидди сӯхтор пас аз сар задани сӯхтор ба таври муассир пешгирӣ карда шавад.
1.Нуқтаҳои техникӣ
Технологияи шинохти визуалӣ бо такя ба камераҳои баландсифат ва алгоритмҳои коркарди тасвир қодир аст, ки хусусиятҳои визуалӣ, аз қабили шакл, ранг ва матни объектҳои гуногунро дар минтақаи ҷангал ба таври ҷиддӣ сабт кунад. Дар сенарияҳои сӯхторхомӯшкунии ҷангал, он метавонад растаниҳо, ҳайвоноти ваҳшӣ, дуди эҳтимолии ғайримуқаррарӣ, сӯхтор ва дигар аломатҳои шубҳанокро тавассути ҷамъоварӣ ва таҳлили амиқи маълумотҳои тасвирӣ дақиқ фарқ кунад, то хатти аввали муҳофизатро барои ошкор кардани барвақти сӯхтор бунёд кунад.
2.Нуқтаҳои функсионалӣ
Муайянкунии дақиқ ва зидди сӯхтор дар як
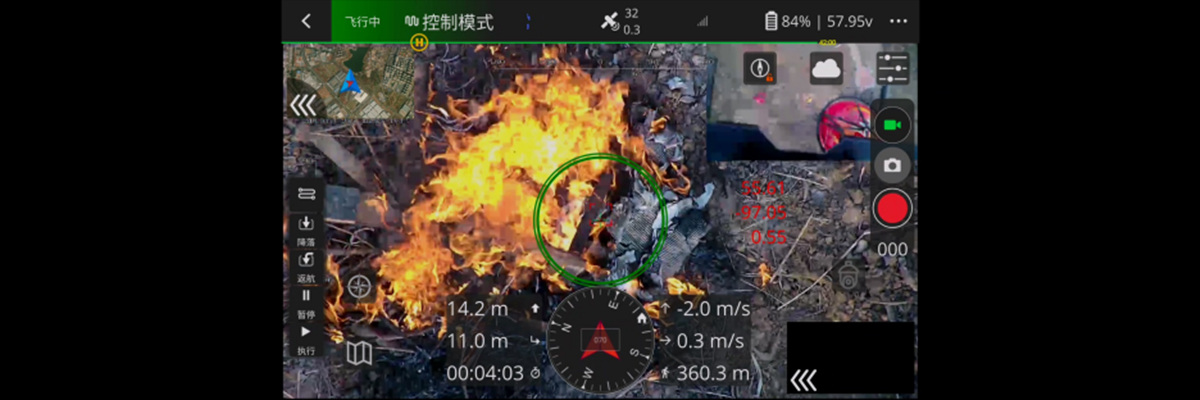
Ҳавопаймои бесарнишин вазифаҳои дуҷонибаи разведка ва сӯхторхомушкуниро муттаҳид мекунад. Дар асоси хатсайрҳои пешакии посбонӣ, ҳавопаймои бесарнишин кӯлҳо ва бомбаҳои сӯхторхомӯшкуниро мебарад ва ҳамаҷонибаи минтақаи ҷангалро тафтиш мекунад. Вақте ки осори манбаи оташ ба таври дақиқ сабт карда мешавад, ҳавопаймои бесарнишин бо қобилияти пуриқтидори ҳисоббарории худ макони тахминии нуқтаи оташро маҳкам мекунад ва ҳамзамон бо истифода аз камераи баландсифат ва алгоритмҳо барои ба даст овардани мавқеъ ва ҳамоҳангсозии бештари манбаи оташ "режими дуюмдараҷаи ҷустуҷӯ"-и функсияи шинохти визуалиро зуд мекушояд. нуқтаи оташ аз рӯи триангуляцияи визуалӣ. Координатхо мувофики триангуляцияи визуалй ба даст оварда мешаванд ва самолёт ба пункти оташфишонй парвоз карда, ба партови бомбахои сухторхомушкунй тайёр мешавад.
Иҷрои дақиқи зидди сӯхтор
Пас аз ба итмом расидани ҷойгиршавии дақиқ, координатҳои дақиқи ҷуғрофии манбаи оташ гирифта мешаванд. Дар асоси координатҳо, ҳавопаймои бесарнишин метавонад бо роҳи оптималӣ ба болои нуқтаи оташ парвоз кунад, кунҷи партовро танзим кунад ва барои озод кардани бомбаи оташнишонӣ омода шавад.
Амалиёти синергетикӣ
Бозрасии ҷангал метавонад якчанд UAV-ҳоро муттаҳид созад, ки онҳо аз ҷониби платформаи назорати абрии UAV яксон фиристода мешаванд ва майдони посбонии ҳар як UAV-ро оқилона тақсим мекунанд, то ки минтақаи бозрасии ҷангалро аз даст надиҳад. Ҳангоми патрулҳои ҳаррӯза, ҳар як ҳавопаймои бесарнишин вазифаҳои худро иҷро мекунад, мувофиқи хатсайрҳо вазифаҳоро иҷро мекунад ва тасвирҳо, маълумот ва дигар маълумоти ҷамъшударо дар вақти воқеӣ мубодила мекунад.
Вақти фиристодан: январ-07-2025